机器人干了多少活,怎么算?2026智元创新日发布Worken,模型、平台同步上新
潮新闻 见习记者 郭文青
10月29日,2026智元创新日在上海世博中心举行。
大会上,智元发布Worken(有效智能工时),推出具身基座模型GO-3 Preview、交互大模型WITA-OMNI 1.0、重载具身机器人精灵G2 Max及具身智能原生操作系统灵渠OS 1.0。
从如何衡量机器人的工作价值,到提升作业与交互能力,再到推动场景复制,“规模部署”成为贯穿本次发布的核心线索。
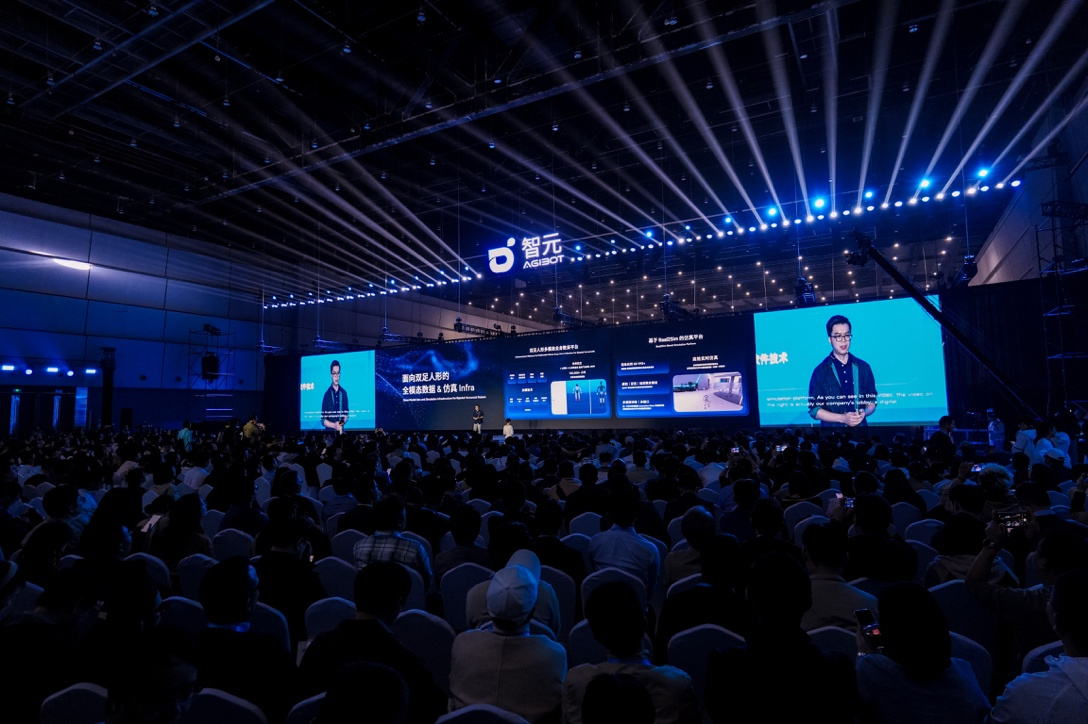
2026智元创新日活动现场
从制造数量到有效智能工时
“物理AI时代,我们拿什么度量机器的价值?”大会开场,智元联合创始人、总裁兼CTO彭志辉抛出这一问题。
结合Work与Token,彭志辉代表智元发布首个定义物理AI价值的度量衡Worken,计算公式为“活跃机器人数量*自主工作时长*产出效能比”,希望在机器人的制造数量外,进一步度量机器人能否自主、持续地完成有价值的工作,实际产出多少成果。
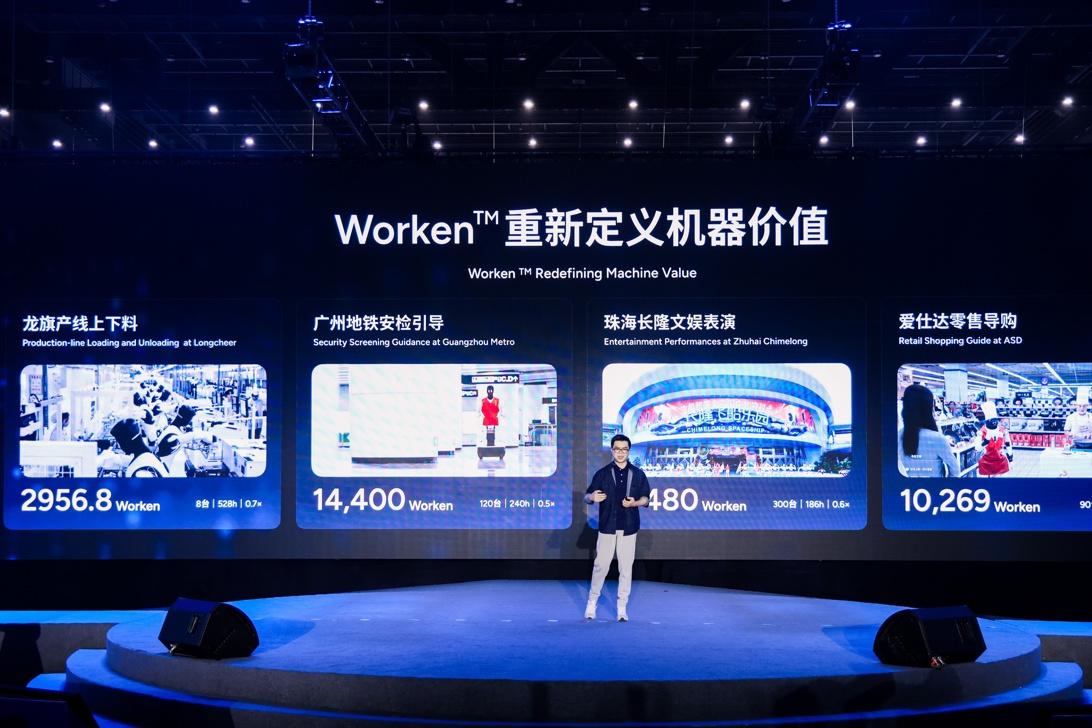
彭志辉发布“Worken”
大会现场发布了由新华社中国经济信息社与中国信通院上海工创中心联合编制的《2026具身智能产业创新报告》,Worken及相关部署态实例入选其中。
这一度量方式是对机器人价值“结算”方式的探索,但仍需在实践中细化。智元合伙人、高级副总裁、通用业务部总裁王闯在接受媒体采访时表示,目前第一版Worken只做了粗略定义,将机器人完成岗位任务的情况与人进行比较。对于未来的收费方式,他设想,客户可以购买机器人生产力套餐,机器人完成预定任务后,按消耗的Worken从套餐中扣除。“这是我们的设想,当前我们还是刚刚起步。”他说。
本体与模型升级,回应作业和交互需求
围绕机器人如何完成工作,大会以“三智一体,软硬全栈”为发展主线,介绍了智元在运动智能、作业智能、交互智能与本体硬件的更新。
作业智能方面,智元发布GO-3 Preview。该模型以具身原生架构WRAM(World Reasoning Action Model)为基础,从数据与模型两个维度共同推进规模化学习,提高机器人任务迁移与复杂技能适应能力,并已于近日登顶RoboDojo、RoboTwin、RoboColiseum三项评测榜单,计划年底开源。
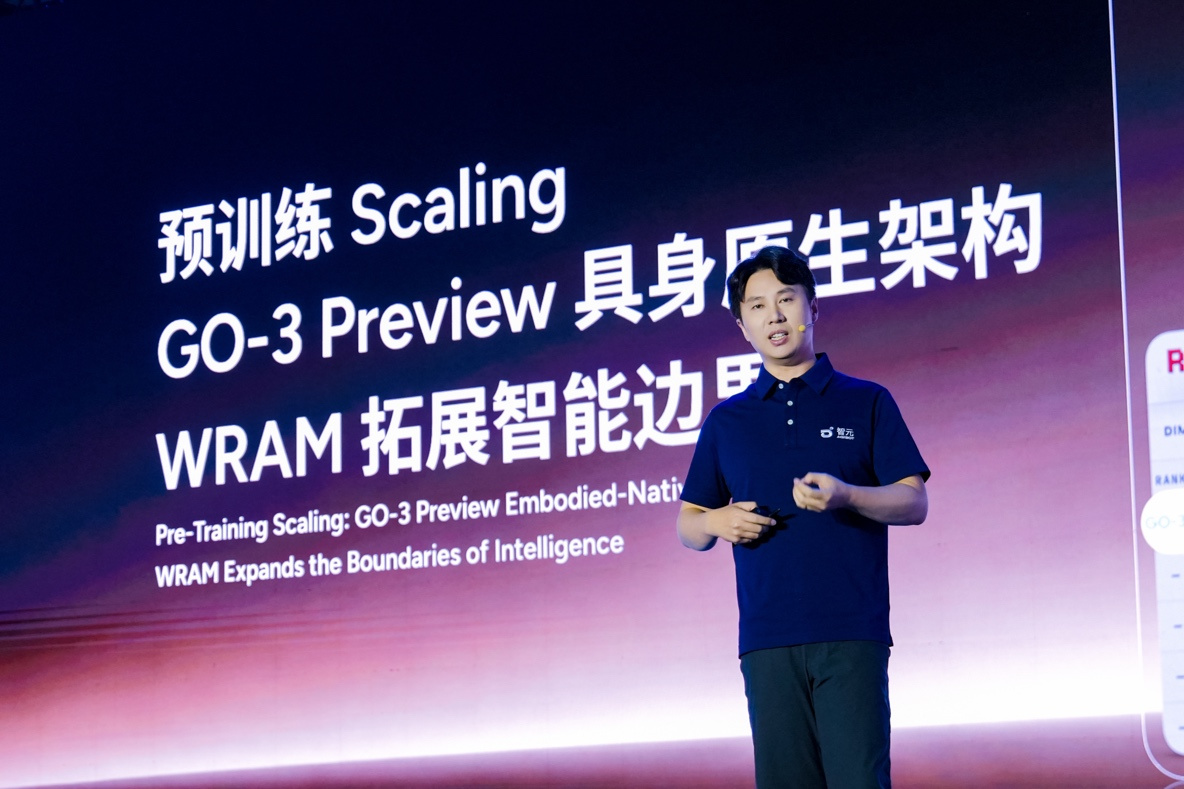
姚卯青发布GO-3 Preview
模型的学习不止于预训练。后训练环节,智元构建分布式混合环境后训练系统Genie Evolver,依托百台真机,并结合物理仿真与世界模型,让机器人在实践中提升能力;部署后阶段,通过具身Agent框架Genie Master,把判断、执行与反馈连接起来,推动部署后的自主改进。
与模型配套的还有数据采集设备和作业本体。当天发布的MEgo Glove触觉数采手套提供Air和Ultra两个版本,后者进一步提供指尖和手掌的三维力及三维触觉数据。
精灵G2 Max则面向重载作业。据介绍,其单臂负载20公斤、双臂合计40公斤,峰值负载50公斤,作业纵向从地面至2.5米高位,配备双电池热插拔。目前,精灵G2已在龙旗工厂实现平板量产质检工段全覆盖,G2 Max则已在食品、日化快消、电商龙头企业落地工业搬运任务。
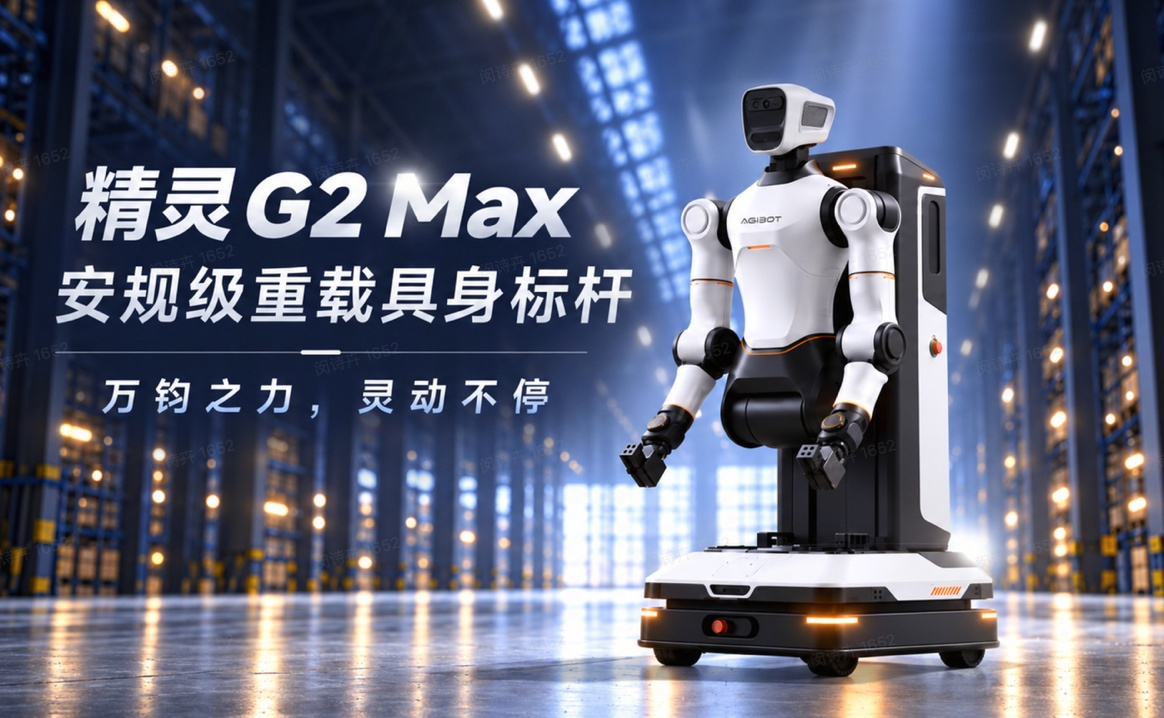
精灵G2 Max
交互智能方面,智元发布WITA-OMNI 1.0。它把输入的语音、视觉、文本与输出的语音、表情、动作放在同一个模型里同步建模、统一对齐,同时实现“边听、边想、边说”。
大会上,智元合伙人、联席总裁、中央研发部总裁、交互业务体系总裁熊彦与远征A3现场进行了多轮连续问答、多语言和表情联动等演示。
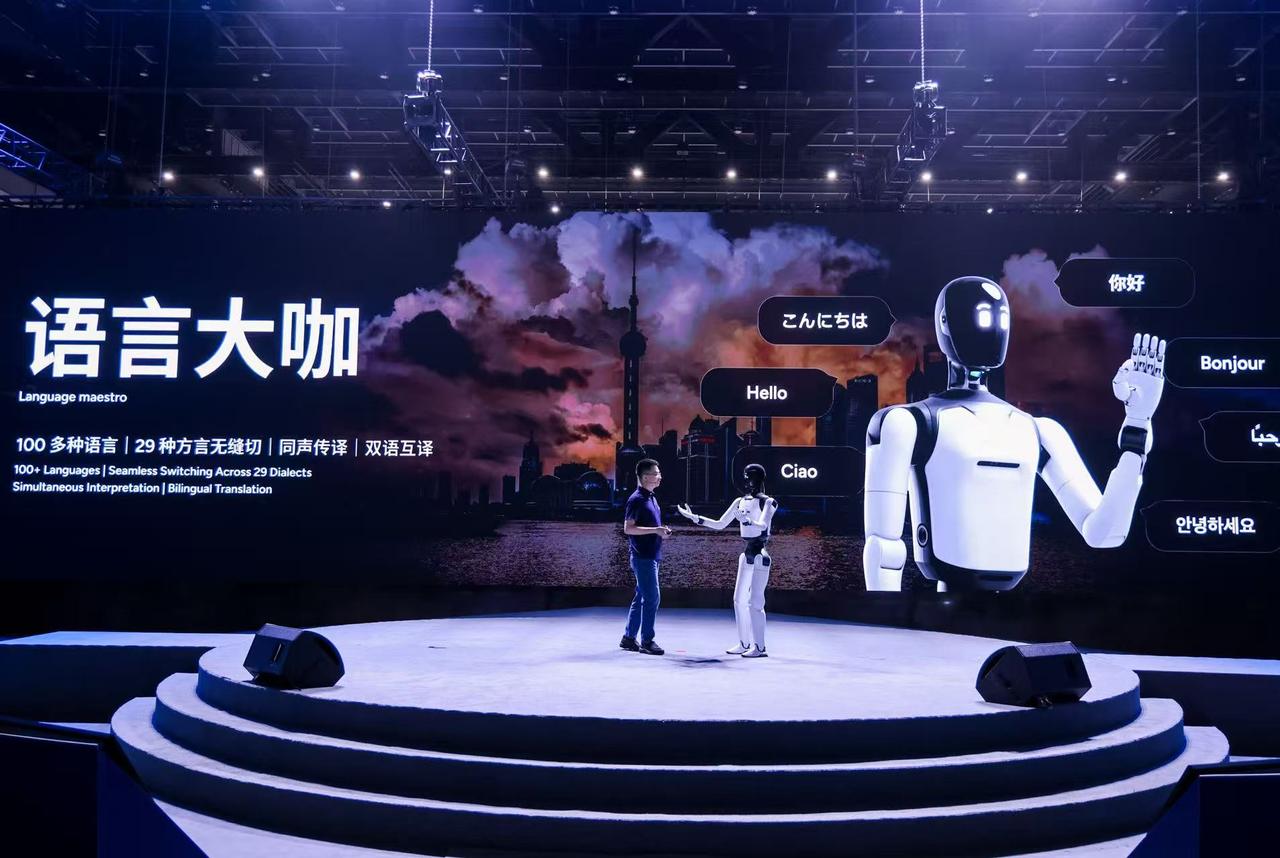
熊彦与远征A3现场进行演示
从WITA-OMNI Preview到1.0,正式版模型重点提升了鲁棒性。熊彦在接受采访时表示:“我的排序是鲁棒性第一,理解情绪、给予情商的回应是第二。”他解释,嘈杂环境或多人同时讲话,会带来信息遗漏、不知道该答复谁等问题,而WITA-OMNI 1.0相较于Preview版本已经有了很大提升,“至于交互速度、智商我觉得在Preview的时候就已经走到了正确的路上了。”
WITA-OMNI 1.0即日起对首批友好客户开启部署,12月完成在国内的全面部署,2027年1月海外版本欧洲首发,3月面向海外区域全面上线。
此外,智元发布第三代硬件架构AHA3、皮下式关节液冷系统及新一代灵巧手产品家族,并介绍AGILE通用运动智能算法框架及配套仿真、数据平台,支撑机器人技能迭代。
智元为何强调全栈能力?智元联合创始人、联席总裁、具身业务体系总裁姚卯青在接受采访时解释,多机运行需要本体具有高度一致性,预训练和部署后的数据采集需要从本体侧获取,场景落地还涉及系统集成、联调及现场改造。这些环节相互耦合,具有“木桶效应”,缺少一环,就可能影响完整闭环落地的推进。
从技能复用到开放平台,推动场景复制
本体与模型能力的提升,还需要通过部署和运营进入具体场景。
大会上,彭志辉指出,物理AI行业的发展,需要连续完成五次跃迁:先拥有可用的身体,再进入垂域部署,形成能够泛化的具身基座模型,让机器人群体共同进化,最终让智能系统具备自我举升的能力。
其中,从可用的本体走向具体场景部署,需要解决量产、交付和持续运营的问题。
大会上,王闯介绍了智元包括产品力、量产力、部署力与运营力在内的工程化能力。据公司披露,智元在6个月内完成了量产1万台到2万台的跃升;截至大会,长隆项目已有近500台机器人常态化部署。
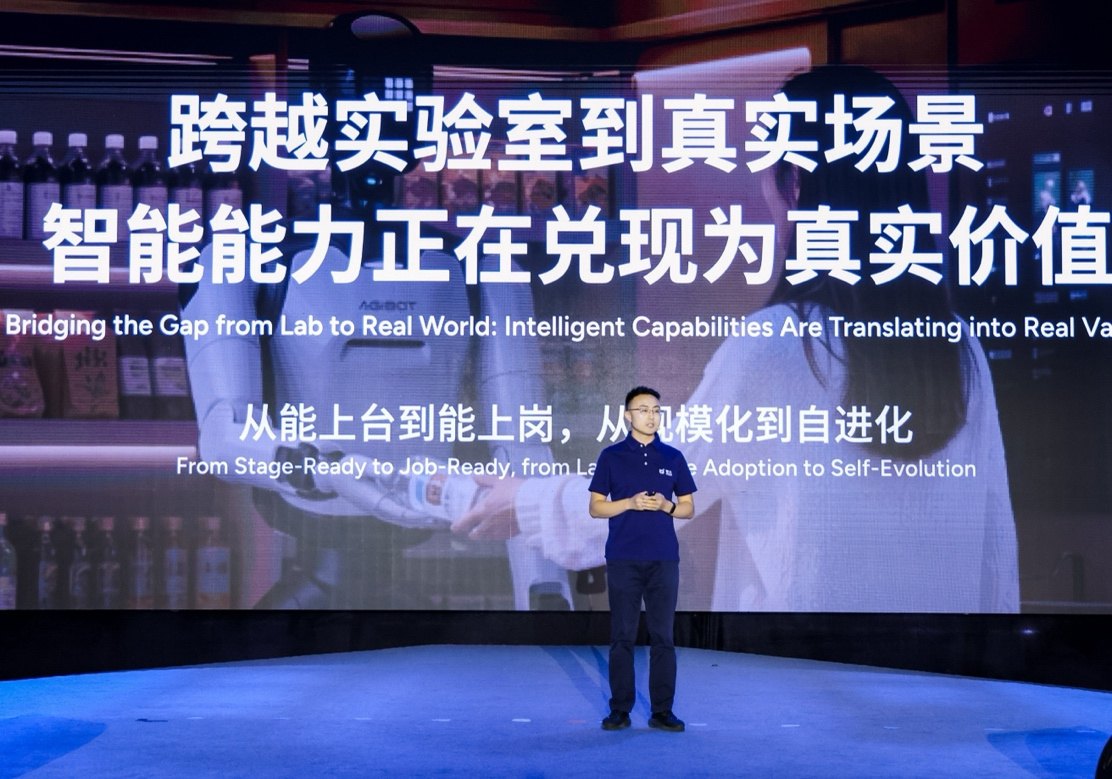
王闯介绍智元工程化能力
已有项目如何复制到更多场景?王闯在采访中表示,场景打通后,从1到N复制仍有很多细节,每个客户有不同需求,每个场景可能遇到额外问题,“所以我们现在必须依赖生态力量才能把这个做起来。”
让已有能力能够复用,是推动复制的关键一环。据彭志辉介绍,智元目前支持把专家操作技能封装成可复用的Skill,类似Agent Skill,通过云端分发,将一台机器人学到的技能提供给其他机器人。
围绕能力开发与场景部署,智元在开放平台和生态建设方面也有进展。
在今年4月合作伙伴大会上,智元发布了行业首个完整开放的具身智能生态技术体系AIMA(AI Machine Architecture),依托灵渠LinkU OS操作系统,以及灵心、灵创、精灵、灵动四大平台赋能开发者,配套元苼计划面向高校、企业、个人开发者提供资源、场景和合作机制。
精灵平台(Genie Studio 2.0)实现了从开发工具到智能作业平台的升级,最快7天完成一类作业场景的部署落地;灵心平台服务具身智能体开发应用;灵创平台支持智能创作;灵动平台则支持大规模多机协同调度。
这些应用开发与部署工具,也需要底层系统连接本体与智能应用。今天正式发布的灵渠OS 1.0,覆盖从构建到部署全流程、从底层硬件使能到上层应用支撑的全技术栈。据介绍,它支持15类、100多种外设快速接入,计划于2026年底全面开源。
同时,智元正式成为开放原子开源基金会白金捐赠人,向基金会捐赠灵渠OS项目,与基金会携手共建人形机器人开源社区,在本体与硬件、数据与评测工具、操作系统、大小脑等核心方向,共同推动技术成果转化与行业标准制定,组织联合开发、测试验证和具身智能人才培养。
当天,智元与中国移动研究院启动5G-A/6G网联具身智能合作,双方将围绕“通智一体”方向,共研关键技术、共建标准生态、共育应用场景、共创商业模式。
面向更长期的基础研究与人才培养,大会还启动了国家自然科学基金民营企业创新发展联合基金,由元苼计划出资3000万元企业基金,面向全国重点高校和科研院所公开征集项目,首批项目指南将于2027年发布。智元与中国电子学会共同启动的产教融合相关专项基金,则将推进编写10本教材、建设10门配套课程、开展10场师资培训及专业建设研讨活动,首批5本具身智能系列教材建设正式启动。
“转载请注明出处”
责任编辑:祝瑶